


একটি প্যাসিভ ইলেকট্রনিক্যালি স্ক্যানড অ্যারে বা PESA রাডার সাধারণত একটি তুলনামূলকভাবে কেন্দ্রীভূত আরএফ ট্রান্সমিট/রিসিভ আর্কিটেকচার ব্যবহার করে, যা একটি ডিস্ট্রিবিউশন নেটওয়ার্কের মাধ্যমে অনেকগুলো অ্যান্টেনা এলিমেন্টে সংকেত পাঠায়। ইলেকট্রনিকভাবে নিয়ন্ত্রিত ফেজ শিফট এলিমেন্টগুলোতে আপেক্ষিক ফেজ নির্ধারণ করে, ফলে সম্মিলিত বিকিরণ একটি নির্দেশিত দিকে বিম গঠন করে। প্রতিটি দিক পরিবর্তনের জন্য সম্পূর্ণ অ্যাপারচারটিকে যান্ত্রিকভাবে ঘোরানোর প্রয়োজন হয় না।
দ্রুত উত্তর:PESA তুলনামূলকভাবে একটি কেন্দ্রীভূত আরএফ আর্কিটেকচারের মাধ্যমে ইলেকট্রনিক বিম স্টিয়ারিং প্রদান করে। এর প্রকৃত কার্যকারিতা শুধুমাত্র সংক্ষিপ্ত নামের উপর নির্ভর করে না। কোনো ডিজাইন অ্যাপ্লিকেশনের জন্য উপযুক্ত কিনা, সেই সিদ্ধান্ত নেওয়ার আগে ইঞ্জিনিয়ারদের অবশ্যই স্ক্যান অ্যাঙ্গেলের সাপেক্ষে গেইন, ফিড-নেটওয়ার্ক লস, অপারেটিং ব্যান্ডউইথ, সাইডলোব, পোলারাইজেশন, ক্যালিব্রেশন, ডিউটি সাইকেল, থার্মাল লিমিট এবং মেজারমেন্ট রেফারেন্স প্লেন যাচাই করতে হবে।
এটি গুরুত্বপূর্ণ, কারণ শুধুমাত্র বোরসাইটে পরিমাপ করা একটি স্পেসিফিকেশন ফিল্ড পারফরম্যান্সকে নিয়ন্ত্রণকারী পরিস্থিতিগুলোকে আড়াল করতে পারে। একটি উচ্চ পিক গেইন এটা দেখায় না যে স্ক্যান সেক্টরের প্রান্তের কাছাকাছি বিমটি কীভাবে পরিবর্তিত হয়। একটি বিস্তৃত অপারেটিং-ফ্রিকোয়েন্সি রেঞ্জ এটা প্রমাণ করে না যে পুরো ব্যান্ড জুড়ে বিম পয়েন্টিং স্থিতিশীল থাকে। নিম্নলিখিত বিভাগগুলিতে ব্যাখ্যা করা হয়েছে একটি PESA কীভাবে কাজ করে এবং কোন প্রশ্নগুলো ইন্টিগ্রেশন ঝুঁকি হ্রাস করে।
PESA রাডার কীভাবে কাজ করে
একটি PESA আর্কিটেকচার বিভিন্ন উপায়ে বাস্তবায়ন করা যেতে পারে, কিন্তু সিগন্যাল পাথে সাধারণত পাঁচটি কার্যকরী পর্যায় থাকে। কিছু সিস্টেমে সাব-অ্যারে বা রিডানড্যান্ট চ্যানেল ব্যবহৃত হয়, তাই ব্লক ডায়াগ্রামটি সর্বদা প্রকৃত ডিজাইনের সাথে মিলিয়ে দেখা উচিত।
- তরঙ্গরূপ তৈরি এবং আরএফ রূপান্তর। এক্সাইটার প্রয়োজনীয় তরঙ্গরূপ তৈরি করে এবং সেটিকে কার্যকারী কম্পাঙ্কে রূপান্তরিত করে। এরপর ট্রান্সমিটার সংকেতটিকে প্রয়োজনীয় শক্তি স্তরে উন্নীত করে।
- শক্তি বিতরণ। একটি ফিড নেটওয়ার্ক প্রেরিত সংকেতকে অনেকগুলো পথের মধ্যে ভাগ করে দেয়। এই নেটওয়ার্কে ওয়েভগাইড, ট্রান্সমিশন লাইন, পাওয়ার ডিভাইডার, কাপলার এবং অন্যান্য মাইক্রোওয়েভ উপাদান ব্যবহার করা হতে পারে।
- ফেজ নিয়ন্ত্রণ। প্রতিটি এলিমেন্ট পাথে, অথবা প্রতিটি সাব-অ্যারে পাথে থাকা একটি ফেজ শিফটার, নির্দেশিত বিমের দিক অনুযায়ী সিগন্যালের ফেজ পরিবর্তন করে। অ্যাপারচার জুড়ে ফেজের এই পরিবর্তনই নির্ধারণ করে কোথায় গঠনমূলক ব্যতিচার ঘটবে।
- বিকিরণ এবং রশ্মি গঠন। অ্যান্টেনার উপাদানগুলো একত্রে বিকিরণ করে। তাদের ক্ষেত্রগুলো নির্বাচিত দিকে প্রবলভাবে যুক্ত হয় এবং অন্যান্য দিকে আংশিকভাবে বাতিল হয়ে একটি প্রধান রশ্মি ও পার্শ্বলোব তৈরি করে।
- গ্রহণ প্রক্রিয়া এবং ক্রমাঙ্কন। প্রতিফলিত সংকেতগুলো অ্যাপারচার এবং ফিড নেটওয়ার্কের মাধ্যমে রিসিভার চেইনে ফিরে আসে। ক্রমাঙ্কন ডেটা কম্পোনেন্টের টলারেন্স, তাপমাত্রা, ফ্রিকোয়েন্সি এবং বার্ধক্যজনিত কারণে সৃষ্ট ফেজ ও অ্যাম্প্লিটিউডের পার্থক্য সংশোধন করে।
একটি বড় অ্যাপারচারকে ভৌতভাবে পুনঃস্থাপন করার চেয়ে ইলেকট্রনিক স্টিয়ারিং বিমটিকে অনেক দ্রুত সরাতে পারে। তবে, কার্যকর স্ক্যান রেট ওয়েভফর্ম টাইমিং, কন্ট্রোল ল্যাটেন্সি, সিগন্যাল প্রসেসিং এবং রাডার রিসোর্স শিডিউলারের উপরও নির্ভর করে। শুধুমাত্র অ্যান্টেনা স্টিয়ারিং স্পিড দিয়ে এটা নির্ধারণ করা যায় না যে সম্পূর্ণ রাডারটি কতগুলো টার্গেট বা টাস্ক সমর্থন করতে পারবে।
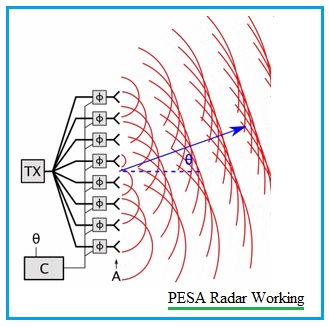
একে কেন প্যাসিভ ইলেকট্রনিক্যালি স্ক্যানড অ্যারে বলা হয়
প্যাসিভ শব্দটি অ্যাপারচারের আরএফ আর্কিটেকচারকে বর্ণনা করে। একটি প্রচলিত PESA-তে, অ্যান্টেনা এলিমেন্টগুলোর প্রতিটিতে একটি সম্পূর্ণ সক্রিয় ট্রান্সমিট ও রিসিভ মডিউল থাকে না। একটি কেন্দ্রীভূত আরএফ চেইন ফিড নেটওয়ার্কের মাধ্যমে শক্তি সরবরাহ ও গ্রহণ করে, এবং ফেজ-কন্ট্রোল কম্পোনেন্টগুলো বিমকে আকার দেয়। কন্ট্রোল, সুইচিং, কুলিং এবং অন্যান্য কাজের জন্য অ্যারেটির তখনও বৈদ্যুতিক শক্তির প্রয়োজন হয়।
PESA রাডার প্যাসিভ রাডার থেকেও ভিন্ন। প্যাসিভ রাডার সাধারণত বাহ্যিক ট্রান্সমিটার বা অন্যান্য সুযোগ্য আলোক উৎস থেকে প্রতিফলিত সংকেত শনাক্ত করে। PESA হলো একটি অ্যান্টেনা এবং আরএফ-ডিস্ট্রিবিউশন আর্কিটেকচার যা একটি সক্রিয়ভাবে সংকেত প্রেরণকারী রাডারে ব্যবহার করা যেতে পারে। এই দুটি অর্থকে গুলিয়ে ফেললে সিস্টেমের প্রয়োজনীয়তা সম্পর্কে ভুল ধারণা তৈরি হয়।
কোন পরামিতিগুলি PESA কর্মক্ষমতা নির্ধারণ করে
সবচেয়ে কার্যকর স্পেসিফিকেশন হলো ফ্রিকোয়েন্সি, স্ক্যান অ্যাঙ্গেল, পোলারাইজেশন এবং অপারেটিং কন্ডিশনের সাপেক্ষে পারফরম্যান্সের একটি ম্যাট্রিক্স। অ্যারে তুলনা করার আগে বা কোটেশনের জন্য অনুরোধ করার আগে যে বিষয়গুলো সংজ্ঞায়িত করা উচিত, নিচের সারণিতে তার একটি তালিকা দেওয়া হলো।
| প্যারামিটার | কেন এটি গুরুত্বপূর্ণ | কী অনুরোধ করতে হবে |
|---|---|---|
| অপারেটিং ব্যান্ড এবং তাৎক্ষণিক ব্যান্ডউইথ | দশা ও বিস্তার ত্রুটি কম্পাঙ্কের সাথে পরিবর্তিত হতে পারে। | প্রতিটি প্রয়োজনীয় তরঙ্গরূপ অবস্থায় ব্যবহারযোগ্য ব্যান্ডউইথ এবং সীমা। |
| স্ক্যান সেক্টর | সাধারণত বোরসাইট থেকে দূরে গেলে গেইন, বিমউইডথ, সাইডলোব এবং পোলারাইজেশন পরিবর্তিত হয়। | প্রতিনিধিত্বমূলক ফ্রিকোয়েন্সি এবং স্ক্যান কোণগুলিতে প্রাপ্ত প্যাটার্ন, যার মধ্যে কভারেজের প্রান্তও অন্তর্ভুক্ত। |
| গেইন, EIRP এবং রিসিভ সেনসিটিভিটি | সিস্টেমের পরিসীমা সম্পূর্ণ প্রেরণ এবং গ্রহণ বাজেটের উপর নির্ভর করে। | রেফারেন্স প্লেন, ফিড লস, ডিউটি সাইকেল এবং রিসিভার সম্পর্কিত অনুমান। |
| সাইডলোব এবং ক্রস-পোলারাইজেশন স্তর | এগুলো ইন্টারফেরেন্স, ক্ল্যাটার রেসপন্স এবং পোলারাইজেশন পিউরিটিকে প্রভাবিত করে। | সংজ্ঞা, কাট, ফ্রিকোয়েন্সি পয়েন্ট এবং স্ক্যান শর্তাবলী। |
| উপাদানের ব্যবধান এবং বিন্যাস | ব্যবধান গ্রেটিং লোব এবং উপলব্ধ স্ক্যান পরিসরকে প্রভাবিত করে। | জ্যামিতি, সক্রিয় অ্যাপারচারের আকার এবং উদ্দিষ্ট সর্বোচ্চ কম্পাঙ্ক। |
| শক্তি এবং তাপীয় অবস্থা | একটি কেন্দ্রীভূত উচ্চ-ক্ষমতাসম্পন্ন চেইন এবং ফিড উপাদানগুলোকে অবশ্যই তাদের সীমার মধ্যে কাজ করতে হবে। | সর্বোচ্চ ও গড় শক্তি, পালস প্রস্থ, ডিউটি সাইকেল, শীতলীকরণ পদ্ধতি এবং তাপমাত্রার পরিসর। |
| ক্রমাঙ্কন এবং স্থিতিশীলতা | ফেজ এবং অ্যামপ্লিচিউড ড্রিফট পয়েন্টিং এবং প্যাটার্নের গুণমান পরিবর্তন করে। | ক্রমাঙ্কন পদ্ধতি, হালনাগাদ ব্যবধান, টেস্ট পোর্ট এবং অনুমোদিত অবশিষ্ট ত্রুটি। |
| যান্ত্রিক এবং আরএফ ইন্টারফেস | রেডোম, কানেক্টর, ওয়েভগাইড ট্রানজিশন এবং মাউন্টিং পারফরম্যান্স পরিবর্তন করতে পারে। | স্থাপিত কনফিগারেশন, উপকরণের বিন্যাস, সহনশীলতা এবং রেফারেন্স ড্রয়িং। |
স্ক্যান অ্যাঙ্গেলের সাথে পারফরম্যান্স কেন পরিবর্তিত হয়
একটি ফেজড অ্যারে সাধারণত বোরসাইটের কাছাকাছি সবচেয়ে শক্তিশালী হয়, যা অ্যাপারচারের সাথে লম্ব দিক। বিমটিকে যত দূরে চালনা করা হয়, স্ক্যান করার দিকে প্রক্ষেপিত অ্যাপারচার তত ছোট হয়ে আসে। এলিমেন্ট প্যাটার্নটিও নির্দেশিত কোণে কম বিকিরণ সরবরাহ করতে পারে। ফিড ত্রুটি, পারস্পরিক কাপলিং, কাঠামোগত সহনশীলতা এবং একটি রেডোম আরও বিকৃতি ঘটাতে পারে।
এর ফলে স্ক্যান লস, প্রশস্ততর বিমউইডথ, স্থানান্তরিত সাইডলোব, উচ্চতর ক্রস-পোলারাইজেশন বা পয়েন্টিং ত্রুটি দেখা দিতে পারে। এই পরিবর্তনগুলো একটিমাত্র বোরসাইট গেইন মান দ্বারা ধরা পড়ে না। একটি নির্দিষ্ট কোণে স্ক্যান করার জন্য ব্যবহৃত অ্যারের ক্ষেত্রে, বোরসাইট, এক বা একাধিক মধ্যবর্তী কোণ এবং প্রয়োজনীয় সেক্টরের প্রান্তে গেইন ও প্যাটার্ন ডেটা চেয়ে নিন। সর্বনিম্ন, কেন্দ্র এবং সর্বোচ্চ অপারেটিং ফ্রিকোয়েন্সিতে এই পরীক্ষাটি পুনরায় করুন।
উপাদানের ব্যবধানের প্রতি বিশেষ মনোযোগ দেওয়া প্রয়োজন। তরঙ্গদৈর্ঘ্য এবং স্ক্যান কোণের তুলনায় ব্যবধান খুব বেশি হলে, অবাঞ্ছিত গ্রেটিং লোব দৃশ্যমান অঞ্চলে প্রবেশ করতে পারে। ব্যান্ডের নিম্ন প্রান্তে গ্রহণযোগ্য একটি নকশা সর্বোচ্চ কম্পাঙ্কে ভিন্নভাবে আচরণ করতে পারে, যেখানে একই ভৌত ব্যবধান আরও বেশি তরঙ্গদৈর্ঘ্যকে প্রতিনিধিত্ব করে।
ব্যান্ডউইথ এবং বিম স্কুইন্ট কীভাবে PESA-কে প্রভাবিত করে
অনেক PESA সিস্টেমে একটি নির্বাচিত ফ্রিকোয়েন্সিতে সঠিক ফেজ প্রগ্রেশন তৈরি করার জন্য ফেজ শিফটার ব্যবহার করা হয়। যখন ফ্রিকোয়েন্সি পরিবর্তিত হয়, তখন একই ফেজ সেটিং বিমটিকে একটি ভিন্ন কোণে নির্দেশ করতে পারে। ফ্রিকোয়েন্সির উপর নির্ভরশীল এই দিক পরিবর্তনকে সাধারণত বিম স্কুইন্ট বলা হয়। এই প্রভাবের মাত্রা ব্যান্ডউইথ, স্ক্যান অ্যাঙ্গেল, আর্কিটেকচার এবং ফেজ-কন্ট্রোল নেটওয়ার্কের ধরনের উপর নির্ভর করে।
সুতরাং, একটি ওয়াইডব্যান্ড চাহিদার জন্য শুধু ফ্রিকোয়েন্সি-রেঞ্জের বিবৃতিই যথেষ্ট নয়। ফ্রিকোয়েন্সি এবং স্ক্যান অ্যাঙ্গেল অনুযায়ী বিম পয়েন্টিং, গেইন, সাইডলোব এবং পোলারাইজেশন সম্পর্কে জিজ্ঞাসা করুন। কিছু ডিজাইনে বিম স্কুইন্ট কমানোর জন্য ট্রু-টাইম-ডিলে এলিমেন্ট, সাবঅ্যারে কৌশল বা ফ্রিকোয়েন্সি-নির্ভর সংশোধন ব্যবহার করা হয়, কিন্তু এই বিকল্পগুলো নিজস্ব লস, জটিলতা, আকার এবং ক্যালিব্রেশনের প্রয়োজনীয়তা যোগ করে।
ফিড নেটওয়ার্ক লস কোথায় গুরুত্বপূর্ণ?
একটি শেয়ার্ড অ্যাপারচার ব্যবহারকারী সাধারণ মনোস্ট্যাটিক PESA-তে, ফিড নেটওয়ার্কটি ট্রান্সমিট এবং রিসিভ উভয় পথেই অংশগ্রহণ করে। পাওয়ার ডিভাইডার, ট্রান্সমিশন লাইন, ওয়েভগাইড, ফেজ শিফটার, সুইচ এবং ট্রানজিশন—এগুলো সবই ইনসারশন লসের কারণ। ট্রান্সমিটের সময়, এই লসগুলো অ্যাপারচারে সরবরাহ করা পাওয়ার কমিয়ে দেয় এবং তাপ উৎপন্ন করে। রিসিভের সময়, রিসিভারের সামনের লস সেনসিটিভিটি এবং কার্যকরী ডাইনামিক রেঞ্জ কমিয়ে দিতে পারে।
লস ভ্যালু অবশ্যই একটি সুস্পষ্ট রেফারেন্স প্লেনের সাথে সংযুক্ত থাকতে হবে। উদ্ধৃত অ্যান্টেনা গেইনে এমন কোনো কেবল, রোটারি জয়েন্ট, ওয়েভগাইড ট্রানজিশন, ফেজ-কন্ট্রোল নেটওয়ার্ক বা র্যাডোম অন্তর্ভুক্ত নাও থাকতে পারে যা ইনস্টল করা সিস্টেমে উপস্থিত থাকে। অ্যাকসেপ্টেন্সের সময়, পরিমাপ করা ডেটা স্পেসিফিকেশনে ব্যবহৃত একই কনফিগারেশন এবং রেফারেন্স প্লেনের সাথে তুলনা করুন।
PESA বলতে কি এক ফ্রিকোয়েন্সি নাকি এক লক্ষ্যমাত্রা বোঝায়?
| সাধারণ বিবৃতি | আরও সঠিক ব্যাখ্যা |
|---|---|
| PESA শুধুমাত্র একটি ফ্রিকোয়েন্সি ব্যবহার করতে পারে। | ফ্রিকোয়েন্সির নমনীয়তা ট্রান্সমিটার, ওয়েভফর্ম জেনারেটর, ফেজ-কন্ট্রোল নেটওয়ার্ক, ব্যান্ডউইথ এবং ক্যালিব্রেশনের উপর নির্ভর করে। PESA স্বয়ংক্রিয়ভাবে একটি নির্দিষ্ট ফ্রিকোয়েন্সিতে সীমাবদ্ধ থাকে না। |
| PESA শুধুমাত্র একটি লক্ষ্যবস্তুকেই অনুসরণ করতে পারে। | লক্ষ্যমাত্রা ধারণক্ষমতা বিম শিডিউলিং, রিভিজিট টাইম, ওয়েভফর্ম ডিজাইন, রিসিভার চ্যানেল এবং প্রসেসিং-এর উপর নির্ভর করে। একটি PESA একাধিক কাজকে পর্যায়ক্রমে সম্পাদন করতে পারে, যদিও অনেক প্রচলিত PESA বাস্তবায়নে একবারে একটিমাত্র প্রধান ট্রান্সমিট বিম গঠিত হয়। |
| PESA সর্বদা সাশ্রয়ী এবং সহজ। | এতে একটি AESA-এর তুলনায় কম সংখ্যক ডিস্ট্রিবিউটেড অ্যাক্টিভ আরএফ মডিউল ব্যবহৃত হতে পারে, কিন্তু এর ফিড নেটওয়ার্ক, হাই-পাওয়ার চেইন, ফেজ কন্ট্রোল, ক্যালিব্রেশন, কুলিং এবং মেকানিক্যাল ইন্টিগ্রেশন এখনও জটিল হতে পারে। |
| ইলেকট্রনিক স্টিয়ারিং প্রতিটি চলমান অংশ অপসারণ করে। | রশ্মিটি বৈদ্যুতিকভাবে চালনা করা যায়, তবে কিছু সিস্টেম কভারেজ বাড়ানোর জন্য অ্যারেটিকে একটি ঘূর্ণায়মান বা স্থান পরিবর্তনযোগ্য প্ল্যাটফর্মেও স্থাপন করে। |
PESA অ্যারে ইন্টিগ্রেট করার আগে জিজ্ঞাসা করার মতো আটটি প্রশ্ন
- কোন অপারেটিং ফ্রিকোয়েন্সি এবং তাৎক্ষণিক ব্যান্ডউইথ সমর্থন করতে হবে, এবং সম্পূর্ণ স্ক্যান সেক্টর জুড়ে কোন মানগুলি বাধ্যতামূলক?
- কী পরিমাণ অ্যাজিমুথ ও এলিভেশন কভারেজ প্রয়োজন, এবং সম্পূর্ণ অ্যাপারচারটি কি যান্ত্রিকভাবে স্থির, ঘূর্ণায়মান নাকি অন্য কোনোভাবে স্থানান্তরিত করা যায়?
- বোরসাইটে এবং সর্বোচ্চ স্ক্যান কোণে কোন গেইন, EIRP, বিমউইডথ, সাইডলোব এবং ক্রস-পোলারাইজেশন সীমা প্রযোজ্য?
- ফিড নেটওয়ার্ক এবং অ্যাপারচারকে অবশ্যই কী পরিমাণ সর্বোচ্চ শক্তি, গড় শক্তি, পালস প্রস্থ এবং ডিউটি সাইকেল সামলাতে হবে?
- ট্রান্সমিট-পাওয়ার এবং রিসিভ-সেনসিটিভিটি রেফারেন্স প্লেনগুলো কোথায় অবস্থিত, এবং এর মধ্যে কোন কোন কেবল, ওয়েভগাইড, ফেজ-শিফটার ও র্যাডোম লস অন্তর্ভুক্ত রয়েছে?
- ফ্রিকোয়েন্সি, তাপমাত্রা এবং স্ক্যান অ্যাঙ্গেল অনুযায়ী অ্যারেটিকে কীভাবে ক্যালিব্রেট করা হবে এবং ইনস্টলেশনের পরে ড্রিফট কীভাবে শনাক্ত করা হবে?
- ইনস্টল করা কনফিগারেশনটির জন্য কোন কানেক্টর, ওয়েভগাইড, মাউন্টিং, র্যাডোম, আকার, ওজন এবং পরিবেশগত সীমাবদ্ধতা প্রযোজ্য?
- কোন পরিমাপগুলো গ্রহণযোগ্যতা প্রমাণ করবে, এবং পরীক্ষার সেটআপটি কি কার্যক্ষম পোলারাইজেশন, ফ্রিকোয়েন্সি, পাওয়ার এবং স্ক্যান পরিস্থিতিগুলো পুনরুৎপাদন করবে?
PESA এবং AESA ভিন্ন ভিন্ন স্থাপত্য পছন্দ পূরণ করে।
PESA এবং অ্যাক্টিভ ইলেকট্রনিক্যালি স্ক্যানড অ্যারে রাডার উভয়ই বিম চালনা করার জন্য নিয়ন্ত্রিত ফেজ সম্পর্ক ব্যবহার করে। এদের প্রধান পার্থক্য হলো সক্রিয় আরএফ উৎপাদন এবং গ্রহণ কোথায় ঘটে। একটি PESA সাধারণত একটি কেন্দ্রীভূত ট্রান্সমিটার এবং রিসিভার আর্কিটেকচারকে একটি ফিড নেটওয়ার্ক এবং ফেজ শিফটারের মাধ্যমে চালনা করে। একটি AESA তার অ্যাপারচার বা সাব-অ্যারে জুড়ে অনেকগুলো সক্রিয় ট্রান্সমিট এবং রিসিভ মডিউল বিতরণ করে। বিমফর্মিং বাস্তবায়ন—অ্যানালগ, হাইব্রিড বা ডিজিটাল—একটি পৃথক নকশার দিক এবং এটিকে PESA/AESA পার্থক্যের সমার্থক হিসেবে বিবেচনা করা উচিত নয়।
AESA অধিকতর রিডানডেন্সি, ওয়েভফর্ম ফ্লেক্সিবিলিটি এবং দ্রুত মাল্টিফাংশন শিডিউলিং প্রদান করতে পারে, কিন্তু এটি পাওয়ার ডিস্ট্রিবিউশন, কুলিং, ক্যালিব্রেশন এবং মডিউল কন্ট্রোলের জন্য কঠিন প্রয়োজনীয়তাও তৈরি করে। PESA ব্যবহারিক থাকতে পারে যখন একটি কেন্দ্রীভূত RF আর্কিটেকচার মিশন এবং ইন্টিগ্রেশন প্রয়োজনীয়তা পূরণ করে। আর্কিটেকচারের বিস্তারিত তুলনার জন্য, RF MISO-এর লেখাটি পড়ুন।AESA বনাম PESA রাডারের তুলনাসঠিক নির্বাচনটি পরিমাপযোগ্য চাহিদার উপর ভিত্তি করে হওয়া উচিত, এই অনুমানের উপর নয় যে একটি সংক্ষিপ্ত রূপ সর্বদা অন্যটির চেয়ে ভালো।
একটি PESA অ্যারে কীভাবে পরিমাপ ও গ্রহণ করা উচিত
অ্যাকসেপ্টেন্স টেস্টিং-এ পারফরম্যান্স স্পেসিফিকেশনে ব্যবহৃত শর্তাবলি পুনরুৎপাদন করা উচিত। ন্যূনতমপক্ষে, ফ্রিকোয়েন্সি পয়েন্ট, পোলারাইজেশন, স্ক্যান কমান্ড, পাওয়ার লেভেল, ডিউটি সাইকেল, ক্যালিব্রেশন অবস্থা, র্যাডোম কন্ডিশন এবং আরএফ রেফারেন্স প্লেন নথিভুক্ত করুন। প্রতিনিধিত্বমূলক স্ক্যান অ্যাঙ্গেলগুলিতে গেইন, বিমউইডথ, পয়েন্টিং অ্যাকুরেসি, সাইডলোব এবং ক্রস-পোলারাইজেশন পরিমাপ বা যাচাই করুন।
প্রয়োজনীয় পরিসর এবং সেটআপ অ্যাপারচারের আকার, ফ্রিকোয়েন্সি এবং পরিমাপের উদ্দেশ্যের উপর নির্ভর করে। ফার-ফিল্ড, কমপ্যাক্ট-রেঞ্জ বা নিয়ার-ফিল্ড পদ্ধতি উপযুক্ত হতে পারে। আরএফ এমআইএসও'সঅ্যান্টেনা পরীক্ষার ক্ষমতাপ্রাসঙ্গিক পরিমাপ সংস্থানসমূহ বর্ণনা করুন, কিন্তু গ্রহণযোগ্যতা পরীক্ষা শুরু হওয়ার আগেই চূড়ান্ত পদ্ধতি এবং অনিশ্চয়তার বাজেট নিয়ে সম্মতি জানাতে হবে।
অ্যারে অ্যান্টেনা মূল্যায়নের জন্য RF MISO সাপোর্ট
আরএফ মিসো (RF MISO) হলো একটি আরএফ (RF) এবং মাইক্রোওয়েভ অ্যান্টেনা প্রস্তুতকারক প্রতিষ্ঠান, যা অ্যান্টেনা গবেষণা, পরিমাপ এবং সিস্টেম ইন্টিগ্রেশনে সহায়তা করে। আরএফ মিসো একটি সম্পূর্ণ পেসা (PESA) রাডারকে আদর্শ অ্যান্টেনা পণ্য হিসেবে উপস্থাপন করে না। প্রাসঙ্গিক প্রকৌশলগত আলোচনা শুরু হয় অ্যান্টেনার অ্যাপারচার, ফিড এবং ইন্টারফেসের প্রয়োজনীয়তা দিয়ে, যা একটি নির্দিষ্ট ফ্রিকোয়েন্সি ব্যান্ড, পোলারাইজেশন, গেইন, বিমউইডথ এবং মেকানিক্যাল এনভেলপের সাপেক্ষে যাচাই করা যেতে পারে।
প্রকৌশলীরা RF MISO পর্যালোচনা করতে পারেন।অ্যারে অ্যান্টেনা পণ্যএবংসমতল অ্যান্টেনাউপাদান এবং অ্যাপারচার সংক্রান্ত আলোচনার সূচনা বিন্দু হিসাবে। উপলব্ধ স্ট্যান্ডার্ড পণ্যগুলি স্বয়ংক্রিয়ভাবে একটি PESA রাডার গঠন করে না, এবং সম্পূর্ণ সিস্টেম আর্কিটেকচারের সাথে এর উপযুক্ততা নিশ্চিত করতে হবে।
প্রাথমিক প্রযুক্তিগত আলোচনার জন্য, অপারেটিং ব্যান্ড, তাৎক্ষণিক ব্যান্ডউইথ, পোলারাইজেশন, প্রয়োজনীয় গেইন, স্ক্যান সেক্টর, সাইডলোব টার্গেট, পিক ও অ্যাভারেজ পাওয়ার, আরএফ ইন্টারফেস, অ্যাপারচার সাইজ, মাউন্টিং সীমাবদ্ধতা, পরিবেশগত অবস্থা এবং অ্যাকসেপ্টেন্স-টেস্টের প্রত্যাশা প্রদান করুন। এই তথ্য ইঞ্জিনিয়ারিং টিমকে শনাক্ত করতে সাহায্য করে যে কোন অ্যান্টেনা এবং পরীক্ষার বিকল্পগুলির আরও মূল্যায়ন প্রয়োজন।
Send the project requirements to info@rf-miso.com or RF MISO-এর সাথে যোগাযোগ করুনওয়েবসাইটের মাধ্যমে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
PESA বলতে কী বোঝায়?
PESA-এর পূর্ণরূপ হলো প্যাসিভ ইলেকট্রনিক্যালি স্ক্যানড অ্যারে। এটি সাধারণত একটি তুলনামূলকভাবে কেন্দ্রীভূত আরএফ ট্রান্সমিট/রিসিভ আর্কিটেকচার, একটি ফিড নেটওয়ার্ক এবং একটি অ্যান্টেনা অ্যাপারচার জুড়ে বিমকে চালনা করার জন্য নিয়ন্ত্রিত ফেজ শিফট ব্যবহার করে।
PESA যদি শক্তি সঞ্চালন করে, তাহলে একে প্যাসিভ বলা হয় কেন?
প্যাসিভ বলতে প্রতিটি অ্যান্টেনা এলিমেন্টে একটি সম্পূর্ণ সক্রিয় ট্রান্সমিট ও রিসিভ মডিউলের অনুপস্থিতিকে বোঝায়। রাডারটি তখনও পাওয়ার চালিত আরএফ, কন্ট্রোল, ক্যালিব্রেশন এবং কুলিং হার্ডওয়্যার ব্যবহার করে।
একটি PESA রাডার কি একাধিক লক্ষ্যবস্তু ট্র্যাক করতে পারে?
এটি বিম শিডিউলিং, রিভিজিট টাইম, ওয়েভফর্ম ডিজাইন, রিসিভার চ্যানেল এবং প্রসেসিং-এর উপর নির্ভর করে হতে পারে। শুধুমাত্র PESA লেবেলটি টার্গেট ক্যাপাসিটি নির্ধারণ করে না।
PESA কি ফেজড অ্যারে অ্যান্টেনার সমান?
PESA হলো একটি ফেজড-অ্যারে আরএফ আর্কিটেকচার, যেখানে ফেজড অ্যারে হলো অ্যান্টেনার একটি ব্যাপকতর ধারণা। AESA হলো আরেকটি আরএফ আর্কিটেকচার। অ্যানালগ, হাইব্রিড এবং ডিজিটাল বিমফর্মিং বর্ণনা করে কীভাবে বিমফর্মিং বাস্তবায়িত হয় এবং এগুলো PESA বা AESA-এর সমতুল্য বিকল্প না হয়ে একটি পৃথক শ্রেণিবিন্যাস মাত্রা গঠন করে।
সর্বোচ্চ স্ক্যান কোণে কোন ডেটা যাচাই করা উচিত
প্রয়োজনীয় ফ্রিকোয়েন্সি এবং ইনস্টল করা কনফিগারেশনে গেইন বা স্ক্যান লস, বিমউইডথ, পয়েন্টিং অ্যাকুরেসি, সাইডলোব, ক্রস-পোলারাইজেশন এবং ইম্পিড্যান্সের আচরণ পরীক্ষা করুন।
কখন PESA একটি বাস্তবসম্মত পছন্দ হতে পারে
PESA ব্যবহারিক হতে পারে যখন ইলেকট্রনিক স্টিয়ারিং প্রয়োজন হয় এবং একটি কেন্দ্রীভূত RF চেইন ব্যান্ডউইথ, স্ক্যান, শক্তি, নির্ভরযোগ্যতা, তাপীয় এবং রক্ষণাবেক্ষণের প্রয়োজনীয়তা পূরণ করতে পারে। এই সিদ্ধান্তটি সিস্টেমের পরিমাপ এবং জীবনচক্রের সীমাবদ্ধতা অনুসরণ করে নেওয়া উচিত।
পোস্ট করার সময়: ২৮-অক্টোবর-২০২৬


